Beschreibung
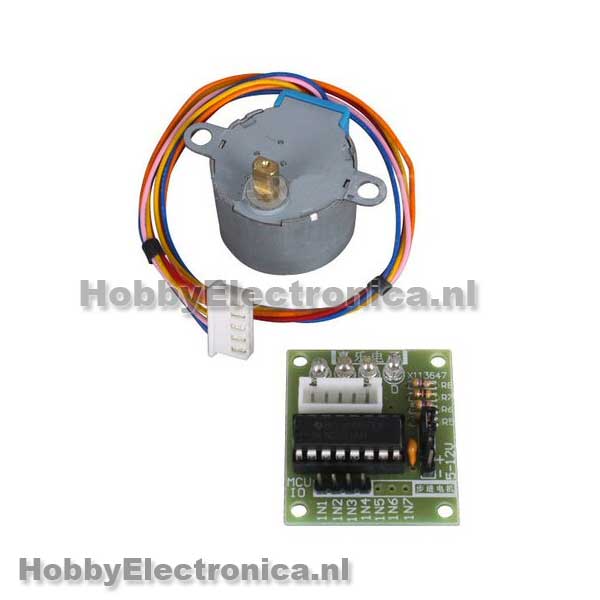
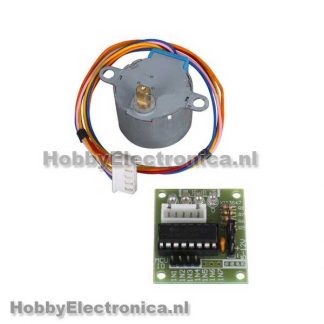
5-V-Schrittmotor mit ULN2003-Treiber. Hochwertiger Schrittmotor 28BYJ-48 mit ULN2003-Treiber, geeignet für Mikrocontroller.
5-V-Schrittmotor mit ULN2003-Treiberspezifikationen:
– Typ: 28BYJ-48
– Betrieb mit: 5V
– 4-phasig
- Durchmesser: 28 mm
– Schrittwinkel: 5.625 x 1/64
– Untersetzungsverhältnis: 1/64
– 34.3 mNm Stillstandsdrehmoment
Motoranschlüsse:
Verbinden Sie den Motor mit der Treiberplatine.
Schließen Sie ein Arduino wie folgt an:
5V+(rot) bis +5V
5V bis 0V (Masse)
IN1 (blau): zum Arduino-Digitaleingang Pin 8
IN2 (rosa): zum Arduino-Digitaleingang Pin 9
IN3 (gelb): zum Arduino-Digitaleingang Pin 10
IN4 (orange): zum Arduino-Digitaleingang Pin 11
Arduino-Codebeispiel:
// This Arduino example demonstrates bidirectional operation of a
// 28BYJ-48, using a ULN2003 interface board to drive the stepper.
// The 28BYJ-48 motor is a 4-phase, 8-beat motor, geared down by
// a factor of 68. One bipolar winding is on motor pins 1 & 3 and
// the other on motor pins 2 & 4. The step angle is 5.625/64 and the
// operating Frequency is 100pps. Current draw is 92mA.
////////////////////////////////////////////////

//declare variables for the motor pins
int motorPin1 = 8;    // Blue   - 28BYJ48 pin 1
int motorPin2 = 9;    // Pink   - 28BYJ48 pin 2
int motorPin3 = 10;    // Yellow - 28BYJ48 pin 3
int motorPin4 = 11;    // Orange - 28BYJ48 pin 4
                        // Red    - 28BYJ48 pin 5 (VCC)

int motorSpeed = 1200;  //variable to set stepper speed
int count = 0;          // count of steps made
int countsperrev = 512; // number of steps per full revolution
int lookup[8] = {B01000, B01100, B00100, B00110, B00010, B00011, B00001, B01001};

//////////////////////////////////////////////////////////////////////////////
void setup() {
  //declare the motor pins as outputs
  pinMode(motorPin1, OUTPUT);
  pinMode(motorPin2, OUTPUT);
  pinMode(motorPin3, OUTPUT);
  pinMode(motorPin4, OUTPUT);
  Serial.begin(9600);
}

//////////////////////////////////////////////////////////////////////////////
void loop(){
  if(count < countsperrev )
    clockwise();
  else if (count == countsperrev * 2)
    count = 0;
  else
    anticlockwise();
  count++;
}

//////////////////////////////////////////////////////////////////////////////
//set pins to ULN2003 high in sequence from 1 to 4
//delay "motorSpeed" between each pin setting (to determine speed)
void anticlockwise()
{
  for(int i = 0; i < 8; i++)
  {
    setOutput(i);
    delayMicroseconds(motorSpeed);
  }
}

void clockwise()
{
  for(int i = 7; i >= 0; i--)
  {
    setOutput(i);
    delayMicroseconds(motorSpeed);
  }
}

void setOutput(int out)
{
  digitalWrite(motorPin1, bitRead(lookup[out], 0));
  digitalWrite(motorPin2, bitRead(lookup[out], 1));
  digitalWrite(motorPin3, bitRead(lookup[out], 2));
  digitalWrite(motorPin4, bitRead(lookup[out], 3));
}
Nur angemeldete Kunden, die dieses Produkt gekauft haben, dürfen eine Bewertung abgeben.
Versand innerhalb der Niederlande
Dieses Produkt wird per PostNL-Paketpost geliefert.- 6.95 € Versandkosten für Bestellungen unter 100 €.
- Bestellungen über 100 € werden akzeptiert
kostenlose gesendet.
- Sie können auch Pakjegemak verwenden.
Weitere Informationen finden Sie hier Werktags vor 16:30 Uhr bestellt, noch am selben Tag verschickt!
Klicken Sie hier für die Kosten außerhalb der Niederlande.
Electronics4Fun (verifizierter Inhaber) –
Diese kleinen Schrittmotoren werden mit einem Treiber geliefert und lassen sich ganz einfach mit dem Arduino-Sketch steuern. Vorausgesetzt, sie sind richtig verkabelt und mit dem richtigen Code gesteuert, sind diese kleinen, vielseitigen Schrittmotoren immer noch ziemlich stark. Mit dem mitgelieferten Treiber lassen sich Drehrichtung, Schrittweite und Geschwindigkeit ganz einfach steuern.
rein –
Der Testcode enthält 2 Fehler, die Verzögerung muss 1500 statt 1200 sein und die 2. Überprüfung der Zählung muss > statt == sein, sonst wird der letzte Schritt nicht gemacht und es geht nicht um 360 gegen den Uhrzeigersinn